หุ่นฮิวแมนนอยด์เกิดอาการ "ตะคริวกิน" ! น็อกคาบันได ขณะแข่งขันเดินขึ้นเขาไท่ซาน จนต้องถูกหามลงเปล...
.
เหตุการณ์นี้เกิดขึ้นในการแข่งขัน CMG World Robot Mount Tai Competition ที่ภูเขาไท่ซาน มณฑลซานตง ประเทศจีน เมื่อวันที่ 2 พฤศจิกายน 2026
หุ่นยนต์ตัวนี้คือ Unitree G1 รุ่นพัฒนานำร่อง ซึ่งเป็นโมเดลเดียวกับที่เคยแสดงศิลปะการต่อสู้ในงานกาล่าเทศกาลฤดูใบไม้ผลิของจีน
ตัวหุ่นมีความสูง 132 เซนติเมตร น้ำหนัก 35 กิโลกรัม มาพร้อมแบตเตอรี่ความจุ 9000 มิลลิแอมป์ชั่วโมง (mAh) และมอเตอร์ข้อเข่าที่ให้แรงบิดสูงสุด 120 นิวตัน-เมตร (N-m) ซึ่งถือว่ามีกำลังขับเคลื่อนสูงมากเมื่อเทียบกับขนาดตัว
.
การแข่งขันครั้งนี้ถือเป็นบททดสอบความอึดขั้นสุด เพราะเส้นทางสำหรับหุ่นยนต์แบบมีขานั้นมีระยะทางยาวประมาณ 3.9 กิโลเมตร และต้องเดินไต่ระดับความสูงราว 600 เมตร ผ่านบันไดหินกว่า 3,100 ขั้น ที่ทั้งลื่นและมีจุดที่แคบสุดเพียง 13 เซนติเมตร
แม้ว่าเส้นทางแข่งขันแบบเป็นทางการสำหรับกลุ่มหุ่นยนต์ฮิวแมนนอยด์จะถูกกำหนดระยะทางไว้สั้นกว่า คือที่ 1.6 กิโลเมตร และบันไดกว่า 600 ขั้นก็ตาม
.
แต่ปัญหาหลักคือการที่หุ่นยนต์ต้องก้าวขึ้นบันไดอย่างต่อเนื่อง ทำให้มอเตอร์ตามข้อต่อต่างๆ ต้องออกแรงต้านน้ำหนักตัวเองอยู่ตลอดเวลา
ระบบขับเคลื่อนข้อต่อหรือที่เรียกว่า แอคชูเอเตอร์ (Actuators) ซึ่งทำหน้าที่เสมือนกล้ามเนื้อของหุ่นยนต์ คือจุดที่สร้างความร้อนหลักถึงร้อยละ 50 ถึง 60 ของตัวหุ่น
ความร้อนเหล่านี้ก่อตัวขึ้นเร็วกว่าที่ระบบระบายความร้อนด้วยพัดลมเฉพาะจุด (Localized air cooling) จะเป่าระบายออกไปได้ทัน
.
เมื่อความร้อนพุ่งทะลุขีดจำกัดความปลอดภัย ระบบของหุ่นยนต์จึงสั่งลดความเร็วและปิดเครื่องตัวเองลงอัตโนมัติ เพื่อป้องกันไม่ให้ชิ้นส่วนอย่างเซอร์โวมอเตอร์พังเสียหาย
ทีมงานจึงต้องตัดสินใจดึงหุ่นยนต์ออกจากการแข่งขันและหามลงมาจากเขาเพื่อความปลอดภัย
.
ในมุมมองของการพัฒนา การแก้ปัญหานี้ไม่ใช่เรื่องง่าย เพราะแค่การใส่ระบบระบายความร้อนหรือชิปประมวลผลที่ใหญ่ขึ้น อุปกรณ์เหล่านั้นก็จะไปเพิ่มน้ำหนักและแย่งพื้นที่ของแบตเตอรี่ ซึ่งจะส่งผลให้ระยะเวลาใช้งานของหุ่นยนต์สั้นลงไปอีก
วิศวกรจึงต้องเผชิญกับข้อจำกัดที่ต้องยอมแลกเปลี่ยนทรัพยากรภายในตัวหุ่นกันอย่างหลีกเลี่ยงไม่ได้ หวัง ซิงซิง (Wang Xingxing) ได้อธิบายถึงหลักการนี้ไว้ว่า
"พลังการประมวลผลบนตัวหุ่นยนต์ที่สามารถนำมาใช้งานได้นั้นค่อนข้างจำกัด โดยถูกตีกรอบด้วยโครงสร้างร่างกาย แบตเตอรี่ ขนาด และการระบายความร้อน" หรือก็คือระบบทุกอย่างต้องแย่งพื้นที่อันจำกัดในโครงสร้างเดียวกันนั่นเอง
.
ในขณะที่หุ่นยนต์สองขาอย่าง G1 ต้องหยุดพัก หุ่นยนต์สี่ขาตระกูล A2 ของ Unitree ที่มีน้ำหนัก 42 กิโลกรัม กลับวิ่งทำเวลาและคว้าแชมป์ในหมวดหมู่ของตนเองไปได้ด้วยเวลา 41 นาที 41 วินาที
สาเหตุที่หุ่นยนต์สี่ขาทำได้ดีกว่า เป็นเพราะขาทั้งสี่สามารถกระจายน้ำหนักตัวและแบ่งเบาภาระความร้อนไปยังข้อต่อต่างๆ ได้สม่ำเสมอกว่ามาก
ต่างจากโครงสร้างแบบสองขาที่เวลาก้าวขึ้นบันได น้ำหนักและแรงกดทั้งหมดจะตกไปอยู่ที่ขาข้างเดียวสลับกันไปมา
อย่างไรก็ตาม ในการแข่งขันนี้ก็ยังมีหุ่นยนต์ฮิวแมนนอยด์รุ่น E04 จากทีม Zhi Shen Ling Yue ที่สามารถฝ่าฟันอุปสรรคและเข้าเส้นชัยในหมวดหมู่ของตนเองได้สำเร็จด้วยเวลา 27 นาที 26 วินาที
สำหรับผู้แพ้ก็ต้องไปพัฒนากันต่อไป
.
[แหล่งอ้างอิง]
[1] K. Tse, "Humanoid Robot Tried to Climb a Mountain, Overheated and Had to Be Carried Down on a Stretcher," Tech Times, 2026.
[2] Global Times, "Unitree G1 robot's 'heatstroke' during Mount Taishan race sparks debate over humanoid endurance," Global Times, 2026.
[3] hangjiashuojiqiren, "Unitree G1 Overheats on Mount Tai: Heat Dissipation Bottlenecks for Humanoid Robots," EEFocus, 2026.
#หุ่นยนต์ฮิวแมนนอยด์ #UnitreeG1 #เทคโนโลยีหุ่นยนต์ #วิศวกรรมหุ่นยนต์ #นวัตกรรมใหม่ #AI #ข่าวไอที #เทคโนโลยีแห่งอนาคต #หุ่นยนต์ปีนเขา #วิทยาศาสตร์และเทคโนโลยี
https://www.facebook.com/share/p/1GkiSKAaa3/
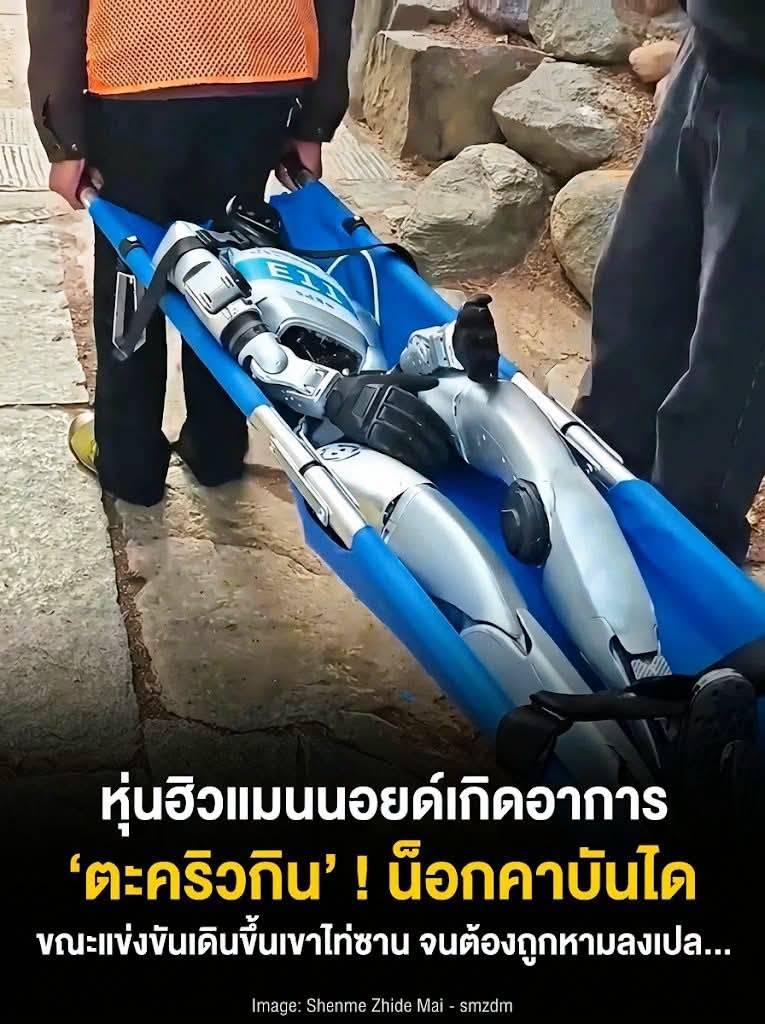
🤖หุ่นฮิวแมนนอยด์เกิดอาการ "ตะคริวกิน" ! น็อกคาบันได ขณะแข่งขันเดินขึ้นเขาไท่ซาน จนต้องถูกหามลงเปล
.
เหตุการณ์นี้เกิดขึ้นในการแข่งขัน CMG World Robot Mount Tai Competition ที่ภูเขาไท่ซาน มณฑลซานตง ประเทศจีน เมื่อวันที่ 2 พฤศจิกายน 2026
หุ่นยนต์ตัวนี้คือ Unitree G1 รุ่นพัฒนานำร่อง ซึ่งเป็นโมเดลเดียวกับที่เคยแสดงศิลปะการต่อสู้ในงานกาล่าเทศกาลฤดูใบไม้ผลิของจีน
ตัวหุ่นมีความสูง 132 เซนติเมตร น้ำหนัก 35 กิโลกรัม มาพร้อมแบตเตอรี่ความจุ 9000 มิลลิแอมป์ชั่วโมง (mAh) และมอเตอร์ข้อเข่าที่ให้แรงบิดสูงสุด 120 นิวตัน-เมตร (N-m) ซึ่งถือว่ามีกำลังขับเคลื่อนสูงมากเมื่อเทียบกับขนาดตัว
.
การแข่งขันครั้งนี้ถือเป็นบททดสอบความอึดขั้นสุด เพราะเส้นทางสำหรับหุ่นยนต์แบบมีขานั้นมีระยะทางยาวประมาณ 3.9 กิโลเมตร และต้องเดินไต่ระดับความสูงราว 600 เมตร ผ่านบันไดหินกว่า 3,100 ขั้น ที่ทั้งลื่นและมีจุดที่แคบสุดเพียง 13 เซนติเมตร
แม้ว่าเส้นทางแข่งขันแบบเป็นทางการสำหรับกลุ่มหุ่นยนต์ฮิวแมนนอยด์จะถูกกำหนดระยะทางไว้สั้นกว่า คือที่ 1.6 กิโลเมตร และบันไดกว่า 600 ขั้นก็ตาม
.
แต่ปัญหาหลักคือการที่หุ่นยนต์ต้องก้าวขึ้นบันไดอย่างต่อเนื่อง ทำให้มอเตอร์ตามข้อต่อต่างๆ ต้องออกแรงต้านน้ำหนักตัวเองอยู่ตลอดเวลา
ระบบขับเคลื่อนข้อต่อหรือที่เรียกว่า แอคชูเอเตอร์ (Actuators) ซึ่งทำหน้าที่เสมือนกล้ามเนื้อของหุ่นยนต์ คือจุดที่สร้างความร้อนหลักถึงร้อยละ 50 ถึง 60 ของตัวหุ่น
ความร้อนเหล่านี้ก่อตัวขึ้นเร็วกว่าที่ระบบระบายความร้อนด้วยพัดลมเฉพาะจุด (Localized air cooling) จะเป่าระบายออกไปได้ทัน
.
เมื่อความร้อนพุ่งทะลุขีดจำกัดความปลอดภัย ระบบของหุ่นยนต์จึงสั่งลดความเร็วและปิดเครื่องตัวเองลงอัตโนมัติ เพื่อป้องกันไม่ให้ชิ้นส่วนอย่างเซอร์โวมอเตอร์พังเสียหาย
ทีมงานจึงต้องตัดสินใจดึงหุ่นยนต์ออกจากการแข่งขันและหามลงมาจากเขาเพื่อความปลอดภัย
.
ในมุมมองของการพัฒนา การแก้ปัญหานี้ไม่ใช่เรื่องง่าย เพราะแค่การใส่ระบบระบายความร้อนหรือชิปประมวลผลที่ใหญ่ขึ้น อุปกรณ์เหล่านั้นก็จะไปเพิ่มน้ำหนักและแย่งพื้นที่ของแบตเตอรี่ ซึ่งจะส่งผลให้ระยะเวลาใช้งานของหุ่นยนต์สั้นลงไปอีก
วิศวกรจึงต้องเผชิญกับข้อจำกัดที่ต้องยอมแลกเปลี่ยนทรัพยากรภายในตัวหุ่นกันอย่างหลีกเลี่ยงไม่ได้ หวัง ซิงซิง (Wang Xingxing) ได้อธิบายถึงหลักการนี้ไว้ว่า
"พลังการประมวลผลบนตัวหุ่นยนต์ที่สามารถนำมาใช้งานได้นั้นค่อนข้างจำกัด โดยถูกตีกรอบด้วยโครงสร้างร่างกาย แบตเตอรี่ ขนาด และการระบายความร้อน" หรือก็คือระบบทุกอย่างต้องแย่งพื้นที่อันจำกัดในโครงสร้างเดียวกันนั่นเอง
.
ในขณะที่หุ่นยนต์สองขาอย่าง G1 ต้องหยุดพัก หุ่นยนต์สี่ขาตระกูล A2 ของ Unitree ที่มีน้ำหนัก 42 กิโลกรัม กลับวิ่งทำเวลาและคว้าแชมป์ในหมวดหมู่ของตนเองไปได้ด้วยเวลา 41 นาที 41 วินาที
สาเหตุที่หุ่นยนต์สี่ขาทำได้ดีกว่า เป็นเพราะขาทั้งสี่สามารถกระจายน้ำหนักตัวและแบ่งเบาภาระความร้อนไปยังข้อต่อต่างๆ ได้สม่ำเสมอกว่ามาก
ต่างจากโครงสร้างแบบสองขาที่เวลาก้าวขึ้นบันได น้ำหนักและแรงกดทั้งหมดจะตกไปอยู่ที่ขาข้างเดียวสลับกันไปมา
อย่างไรก็ตาม ในการแข่งขันนี้ก็ยังมีหุ่นยนต์ฮิวแมนนอยด์รุ่น E04 จากทีม Zhi Shen Ling Yue ที่สามารถฝ่าฟันอุปสรรคและเข้าเส้นชัยในหมวดหมู่ของตนเองได้สำเร็จด้วยเวลา 27 นาที 26 วินาที
สำหรับผู้แพ้ก็ต้องไปพัฒนากันต่อไป
.
[แหล่งอ้างอิง]
[1] K. Tse, "Humanoid Robot Tried to Climb a Mountain, Overheated and Had to Be Carried Down on a Stretcher," Tech Times, 2026.
[2] Global Times, "Unitree G1 robot's 'heatstroke' during Mount Taishan race sparks debate over humanoid endurance," Global Times, 2026.
[3] hangjiashuojiqiren, "Unitree G1 Overheats on Mount Tai: Heat Dissipation Bottlenecks for Humanoid Robots," EEFocus, 2026.
#หุ่นยนต์ฮิวแมนนอยด์ #UnitreeG1 #เทคโนโลยีหุ่นยนต์ #วิศวกรรมหุ่นยนต์ #นวัตกรรมใหม่ #AI #ข่าวไอที #เทคโนโลยีแห่งอนาคต #หุ่นยนต์ปีนเขา #วิทยาศาสตร์และเทคโนโลยี
https://www.facebook.com/share/p/1GkiSKAaa3/